Крошечные летающие роботы в будущем могут помогать спасателям искать людей под завалами после землетрясений. Чтобы это стало реальностью, таким «робомухам» нужно уметь маневрировать почти так же ловко, как настоящим насекомым: пролетать в щели между обломками, обходить стены, уклоняться от падающих предметов.Автор новостей
До недавнего времени микророботы в воздухе были гораздо более неуклюжими, чем их живые прототипы — летали медленно и по простым траекториям. Специалисты Массачусетского технологического института показали, что это можно радикально изменить с помощью искусственного интеллекта.
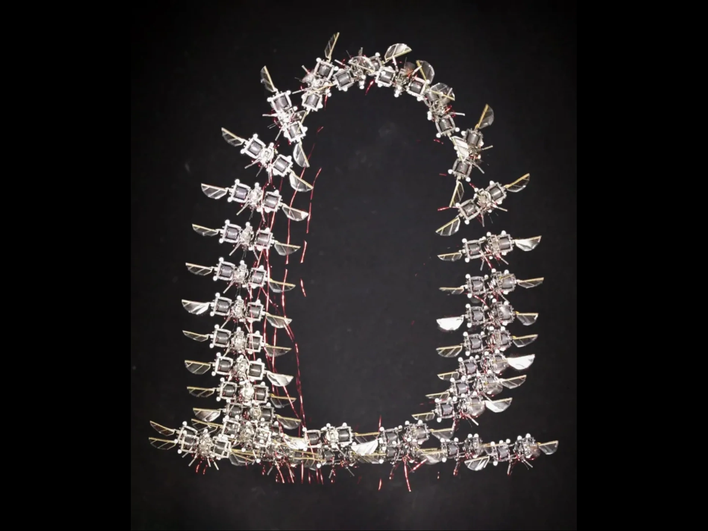
Ученые разработали новый контроллер — по сути, «мозг» робота, — который позволяет ему выполнять сложные фигуры, в том числе серию переворотов через голову. Благодаря двухуровневой системе управления, сочетающей высокую производительность с экономным расходом вычислительных ресурсов, им удалось увеличить максимальную скорость полета примерно на 450%, а ускорение — на 250% по сравнению с предыдущей версией. Робот смог выполнить 10 последовательных сальто за 11 секунд и удержаться в пределах нескольких сантиметров от заданной траектории, даже когда на него специально создавали воздушные помехи.
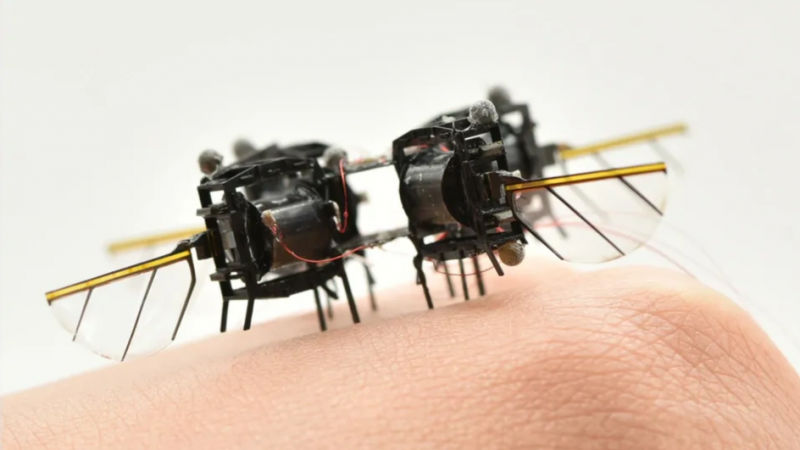
Сам микроробот — крошечное устройство легче скрепки. Он машет относительно большими для своих габаритов крылышками, которые приводятся в движение мягкими искусственными мышцами. Аппаратная часть уже позволяла поддерживать более маневренный полет, но проблемой был старый контроллер, который инженеры настраивали вручную.
Чтобы вывести характеристики устройства на уровень насекомых, нужен был алгоритм, способный в реальном времени решать сложные задачи управления при большой неопределенности — например, когда робот делает резкие развороты или серию переворотов и любая маленькая ошибка может привести к срыву и падению. Обычные оптимизационные методы для такого легкого летательного аппарата слишком тяжеловесны: аэродинамика сложна, а вычислительные ресурсы ограничены.
Поэтому команда под руководством Кевина Чена и Джонатана Хау предложила двухшаговую схему. Сначала они использовали так называемый модельно‑прогнозирующий контроллер: это математический «планировщик», который, имея точную модель динамики робота, просчитывает, как тот будет вести себя в ближайшие моменты и какие управляющие воздействия позволят безопасно выполнить сложный маневр, учитывая ограничения по тяге и крутящим моментам. Повторяющиеся сальто особенно требовательны: робот должен каждый раз замедляться ровно настолько, чтобы входить в следующий переворот с правильной скоростью и углом.
Затем данные от этого планировщика использовали для обучения глубокой нейросети методом имитационного обучения. В результате появился быстрый ИИ‑контроллер, который по текущему положению робота мгновенно выдает команды по тяге и моментам без тяжелых расчетов. Секрет, как отмечает Хау, заключается в том, как была организована генерация и отбор тренировочных данных: их достаточно для надежности, но не настолько много, чтобы обучение стало неуправляемым.
В экспериментах робот не только демонстрировал скорость, но и отрабатывал так называемые саккады — быстрые резкие «кивки» с ускорением и резким торможением, аналогичные тем, которые используют насекомые для ориентации и стабилизации зрения. В будущем такие маневры пригодятся, когда на микроробот поставят камеру и другие датчики.
Следующая задача — добиться полной автономности: встроить на борт устройства собственные сенсоры и системы зрения, чтобы робот мог летать вне лаборатории без внешней системы трекинга, а также научить рой таких аппаратов не сталкиваться друг с другом и согласованно обследовать сложные пространства.
Ранее в России создали магнитные суспензии для «мягких» роботов.
Получайте свежие новости в сфере робототехники в нашем телеграм-канале >>