Новая кисть гуманоида Atlas получила четыре пальца, тактильные датчики и почти вдвое больше подвижных осей, чем прежняя версия. Она удерживает груз тяжелее 45 кг и работает с электроинструментом.Редактор Hi-Tech Mail
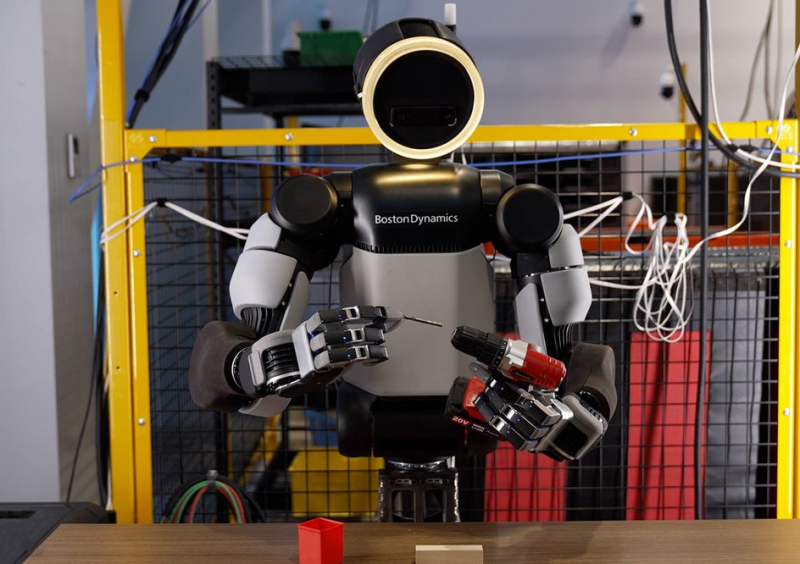
Boston Dynamics показала новое поколение кисти для гуманоидного робота Atlas. Подробности инженеры компании рассказали в официальном блоге. Новая рука получила 13 степеней свободы, то есть 13 независимых осей движения. У прошлой версии захвата GR2 их было семь. При этом пальцев на кисти четыре, а мизинца нет совсем.
По размеру рука сопоставима с крупной человеческой кистью. Такой размер выбрали намеренно: робот должен брать обычные инструменты, рассчитанные на людей. Кроме того, данные, которые записывают с человеческих рук, проще переносить на робота, если его кисть похожа на человеческую. Большой палец двигается по четырем осям и противопоставляется остальным, у каждого другого пальца по три оси. Благодаря этому рука умеет брать мелкие предметы щепотью и тремя пальцами, а еще держит инструмент с курком и нажимает на него. Среди примеров компания называет дрели, гайковерты, шлифмашины, гвоздезабивные пистолеты и сварочные горелки.
По силе кисть немного превосходит руку среднего человека и способна нести груженый мини-холодильник весом больше 100 фунтов (около 45 кг). Все приводы в ней одного типа и работают напрямую, без тросов. Механизмы полностью закрыты корпусом, хрупких кабелей снаружи нет. Приводы обладают обратной связью: по сопротивлению пальцев робот чувствует, на что он наткнулся. Кончики пальцев и ладонь покрыты плотной сеткой датчиков давления.
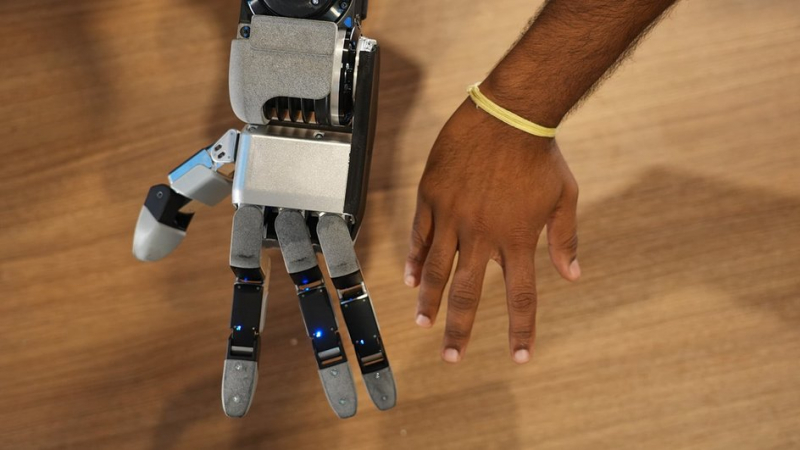
От мизинца отказались после эксперимента. Технический директор компании Зак попросил сотрудников на день склеить скотчем безымянный палец с мизинцем и записать, что они не смогли сделать. Как объясняют в Boston Dynamics, четырех пальцев и 13 осей уже хватает, чтобы перехватывать предмет в руке, ловить выскальзывающий груз и работать с инструментом. Пятый палец добавил бы еще три привода, а с ними выросли бы стоимость, объем руки и риск поломки. Инженеры ссылаются на известный принцип: «лучшая деталь — та, которой нет».
Конструкцию также подбирали под обучение в симуляции. Жесткие приводы с предсказуемым поведением легче точно воспроизвести в виртуальной модели. Робота обучают методом проб и ошибок, по-научному это называется обучением с подкреплением. Чтобы навыки переносились на реальное железо, в симуляции случайно меняют усилие моторов, трение и форму предметов. Записи с перчаток с датчиками и ручных устройств для сбора демонстраций полезны, но быстрое управление пальцами по-прежнему приходится отрабатывать в симуляции. По словам компании, первые результаты обнадеживают: навыки быстрой манипуляции, полностью освоенные в виртуальной среде, переносятся на реальную руку, хотя там робот опирается только на ощущения от собственных приводов.
В Boston Dynamics считают, что ловкая кисть позволит гуманоиду выйти за рамки классической автоматизации, где робот берет детали из заранее заданного положения. Atlas должен доставать детали с полок, из ящиков и куч без специальной оснастки, работать с инструментами и гибкими кабелями.
Ранее мы рассказывали о роботе-сварщике на магнитных ногах.
Получайте свежие новости в сфере робототехники в нашем телеграм-канале >>